木蚁快速入门教程(三)
转载 2020-06-06 16:49 木蚁机器人 来源:木蚁机器人
嗨咯同学们,木蚁快速入门教程第三节课即将开启,请大家准备上课啦!
首先,简单回顾一下上两节课的内容:
第一节课主要讲的是通过MooeStudio上位机系统创建地图和绘制道路。
创建地图和绘制道路步骤如下:
1、打开上位机系统界面,打开编辑模式→选择创建地图→小车发出“嘀嘀”声两下后创建地图→使用手柄遥控小车创建地图→地图创建完毕;
2、点击添加道路→按现场实际情况绘制道路;
3、设定导航目标→前行→根据设定自行运作→实时监测运动轨迹
第二节课主要讲的是通过MooeStudio上位机系统进行任务链点位规划以及小车充电桩设置
1、打开编辑模式→选择目标点位→设置目标点位方向→命名目标点名称→可规划多个点位
2、打开文件→选择任务链→创建点位1→创建点位2(可创建多个点位)→点击执行后续项→当前执行→可在界面中看到小车已开始运行至相应点位
3、小车充电设置:放置充电桩→在地图上标记充电桩点位→右击鼠标选择来此充电→小车即可按照地图规划自主进行充电→小车指示灯为蓝灯即为充电状态
本次课程的主要内容是:
运用Mooe RCS多机调度系统软件进行小车调度,木蚁多机调度系统主要功能为多机调度和交通管制。
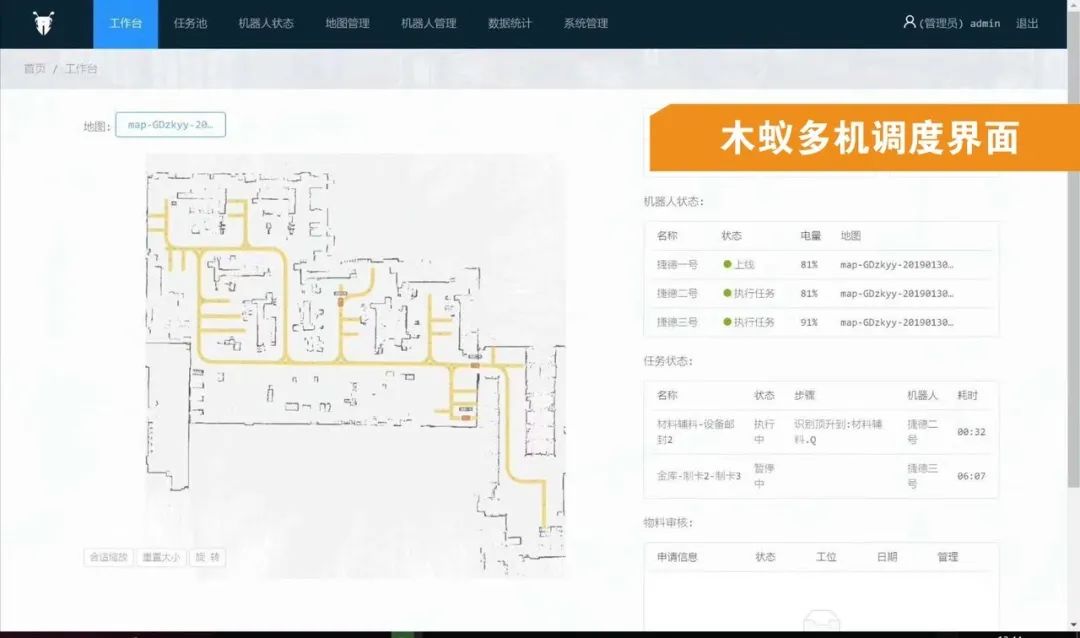
今日讲解部分为多机调度的操作:
1、小车与服务器进行通讯
打开上位机软件→选择机器人小车(可命名执行任务的小车)→上位机与小车连接→双击机器人图标→弹出右侧属性栏→同步服务器IP地址→小车上线工作

2、多机调度任务编辑
点击任务池→模板管理→选择相应地图(创建地图可参考第一节课内容)→添加模板→选择小车动作(按照不同需要进行动作选择)→命名任务名称→确认编辑任务

3、使用创建任务
登录调度系统后台→查看已创建的任务模板→点击该模板→选择相应的小车→点击确定下发任务→小车按照创建的任务执行

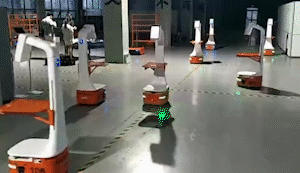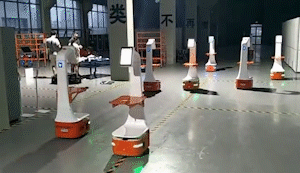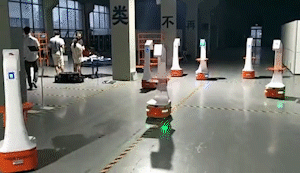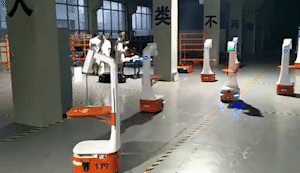
用户可根据实际运用场景设置多台任务小车,均可按此操作步骤进行,有条不紊地进行多机调度。
结束语
越来越多的用户关注木蚁,关注木蚁M8DP底盘,也通过M8DP底盘的帮助来完成更多的现场工作。木蚁机器人全体员工始终秉持简单、善良、极致的工作精神,继续服务和帮助我们的用户,让人类不再搬运!
相关资讯
更多- 树根科技亮相南通船舶海工产业展 AI赋能航海新时代
- 口碑 + | 3PL巨头UPS全球复购超10次!极智嘉携手UPS打造亚太最大物流中心!
- 端侧算法 + 3D 视觉:精准库位感知方案,实现高效调度
- 蓄力廿载,启航未来|荷贝克武汉20周年庆典于长江之上圆满举行
- 吴小倩当选长江商学院深圳校友女企业家俱乐部主席,共筑女性企业家成长平台
- 展会直击 I 合肥搬易通(MiMA 米玛)实力亮相 CMES 华机展・天津国际机床展,解锁窄通道仓储新方案!
- 东华链条集团泰国工厂隆重举行开业暨正式投产仪式
- 冷链仓储的“空间革命” | 林德S-MATIC cube四向车立体库
- 稳石Swarm Brain AI超脑 , 打破数字AI局限,重构仓储工业级AI五大核心能力
- 思想碰撞,智启物流|首届 AGILOX 技术讲坛邀您参会