仙知小课堂|仙知网络协议API使用教程(十七)
转载 2020-04-29 08:49 Seer Robotics 来源: 仙知机器人Seer
为方便用户更高效的使用移动机器人,仙知向用户开放机器人操作的相关 API。
仙知小课堂
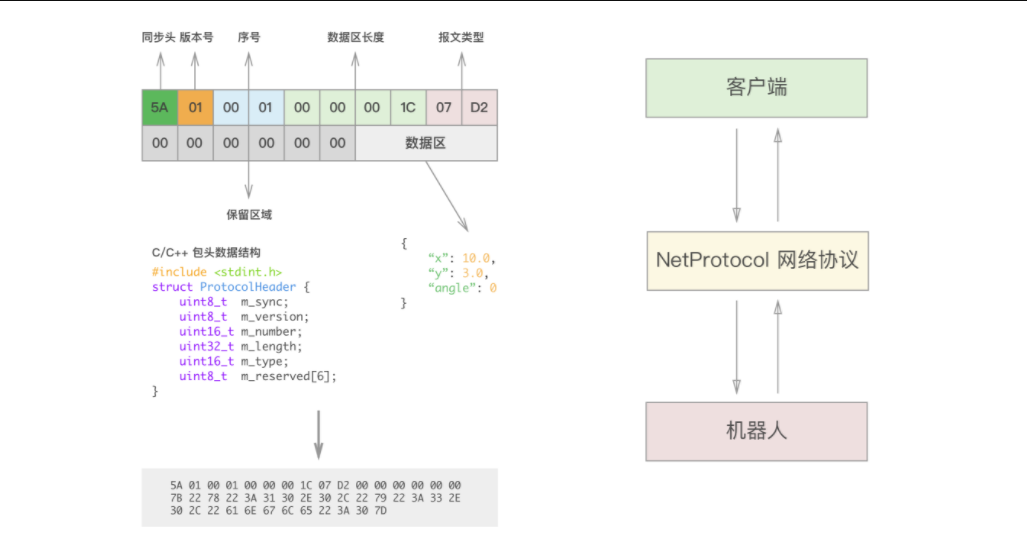
之前分别介绍了机器人导航API—路径导航、获取路径导航的路径、平动、转动等,本期将继续介绍“机器人导航API”,包括“圆弧运动及托盘旋转”、“指定路径导航”、“清除指定路径导航”及“执行预存任务链”:
圆弧运动及托盘旋转
请求
编号: 3057 (0x0BF1)
名称: robot_task_spin_req
描述: 圆弧运动或对托盘进行旋转
JSON 数据区: 见下表
注意: 3055(平动), 3056(转动), 3057 不能同时进行
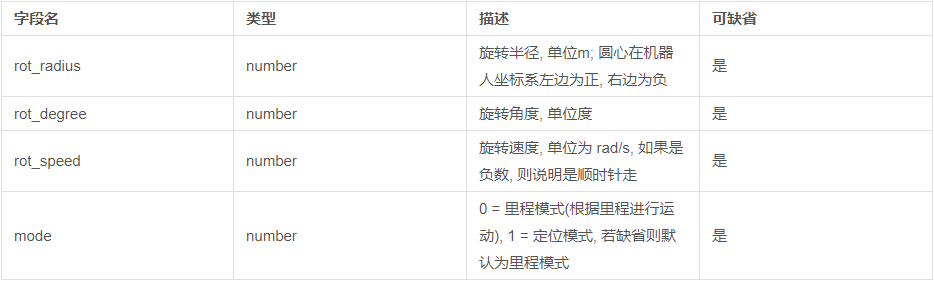
圆弧运动
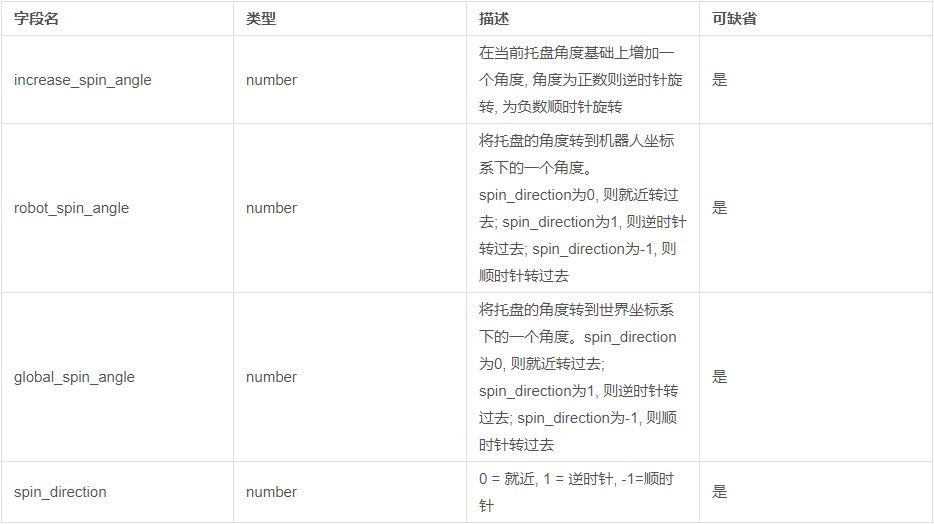
托盘旋转
注意: 托盘旋转所有角度都是 “弧度”制
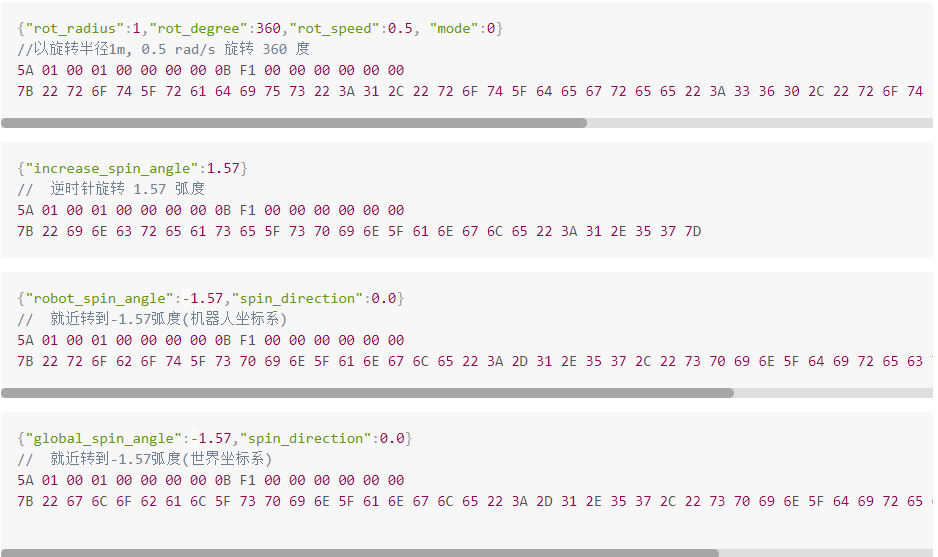
请求示例
响应
编号: 13057 (0x3301)
名称: robot_task_spin_res
描述: 圆弧运动或对托盘进行旋转的响应
JSON 数据区: 见下表
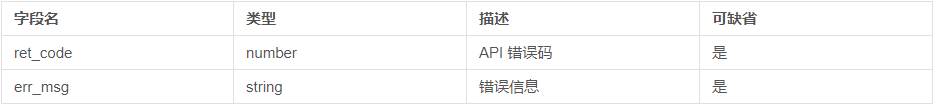
响应示例
略
指定路径导航
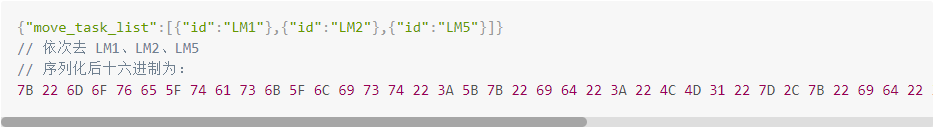
指定路径导航为给定一组路径导航序列, 由机器人自动规划沿着贝塞尔曲线的路径运行, 期间会经过其它中间站点但不会停留。
指定路径中的站点序列在地图中必须为连续的站点,不可以跳站点,也不可以包含不连通的站点,否则机器人将报错。
请求
编号: 3066 (0x0BFA)
名称: robot_task_gotargetlist_req
描述: 指定路径导航
JSON 数据区: 见请求示例
请求示例
响应
编号: 13066 (0x330A)
名称: robot_task_gotargetlist_res
描述: 指定路径导航的响应
JSON 数据区: 见下表
返回数据区中会包含请求数据区中的警告或错误
响应示例
略
清除指定导航路径
清除指定路径导航所下发的站点序列,机器人将停止运动
请求
编号: 3067 (0x0BFB)
名称: robot_task_cleartargetlist_req
描述: 清除指定导航路径
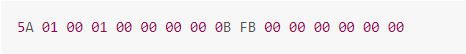
JSON 数据区: 无
请求示例
响应
编号: 13067 (0x330B)
名称: robot_task_cleartargetlist_res
描述: 清除指定导航路径的响应
JSON 数据区: 见下表
响应示例
略
执行预存任务链
请求
编号: 3106 (0x0C22)
名称: robot_tasklist_name_req
描述: 执行预存任务链
JSON 数据区: 见下表
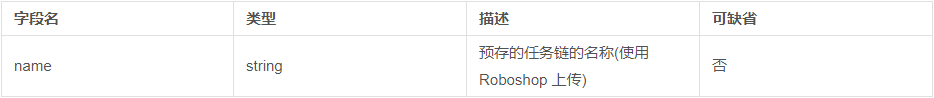
请求示例
略
响应
编号: 13106 (0x3332)
名称: robot_tasklist_name_res
描述: 执行预存任务链的响应
JSON 数据区: 见下表
响应示例
略
相关资讯
更多- 圣保罗精彩收官|牧星亮相 INTRA-LOG 2026,深耕南美仓储自动化市场
- 迈尔微视×普渡机器人: 从广域感知到近身洞察,助力清洁机器人自主运行
- 从 "人找货" 到 "AI调度":磅旗3C半导体智慧物流的全链路无人化实践
- 再获“紫金奖”!从2.4万件作品中脱颖而出,AiTEN这款具身智能产品凭什么?
- 落子南充,再启新程|三一电动叉车南充旗舰店盛大开业!赋能川东绿色物流新未来
- 码上报名 | 金秋十月,AiTEN 与您相约2026工博会
- 洞见未来 | 优旦科技发布《2026年两轮车换电电池资产管理技术蓝皮书》
- 卡友收藏!驻车锂电池10大高频问题,一篇讲透
- 关于VDA 5050,库卡在这条路上走得相当靠前(下篇)
- RS Hyper 十大优势系列拆解②|并发能力篇:减少等待、提升并发,拉高吞吐上限