迈尔微视助力安徽某化工企业软包拆垛自动化升级
转载 2024-10-14 12:13 迈尔微视 来源:迈尔微视
在现代工业生产和物流场景中,自动化拆垛已成为提升效率和降低人工操作风险的关键环节。特别是在涉及软包、纸箱、麻包袋等不规则物体的行业,如塑胶粒子、化肥、食品加工等。
软包拆垛的行业挑战
软包、纸箱等不规则物体在堆垛时由于形状不规则、材质多样,加大了自动化拆垛的难度,特别是在应对变形、贴合或斜放等情况时,传统的机械臂常常无从下手。企业面临的主要难题包括:
软包变形:软包在堆叠过程中容易变形,导致抓取难度加大。
效率低下:人工拆垛耗时长,且长期高强度作业易出错。
安全隐患:传统操作下的漏包和破包,不仅增加了额外的材料损耗,还存在安全风险。
迈尔微视软包拆垛方案的技术亮点
面对以上行业挑战,迈尔微视3D视觉软包拆垛系统通过融合RGB-D深度视觉相机和智能算法,为拆垛操作提供了精准的视觉数据和智能路径规划,显著提升了自动化拆垛的效率与准确度。
高性能RGB-D相机与AI算法
相机能够同时捕捉垛型的表面纹理信息和点云数据,结合AI算法的深度学习,系统可以精准识别和定位软包、纸箱等不规则物体,充分利用其表面纹理和边缘特征,确保每次抓取动作的稳定性和准确性,有效减少掉包和破包现象。
算法集成在相机端
拆垛算法在相机内部运行,实现了实时数据处理,减少了对外部工控机的依赖。这一设计大大简化了系统部署,降低了总体成本,同时提升了系统的响应速度和操作效率。
抗环境光干扰能力强
系统具备出色的抗环境光干扰能力,能够在复杂光照环境下保持稳定的视觉识别性能,无论是强光还是弱光条件,系统都能有效地捕捉到物体的细节,确保拆垛任务的顺利执行。
自适应识别
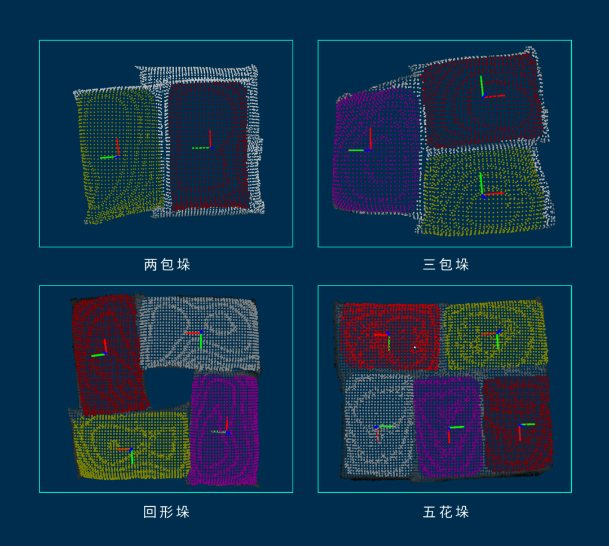
无需提前采集训练数据,系统能自适应识别软包与麻袋垛形,支持六花垛、五花垛、回形垛等复杂结构,实现高效拆垛,减少调试难度。
基于软包位置的顺序规划
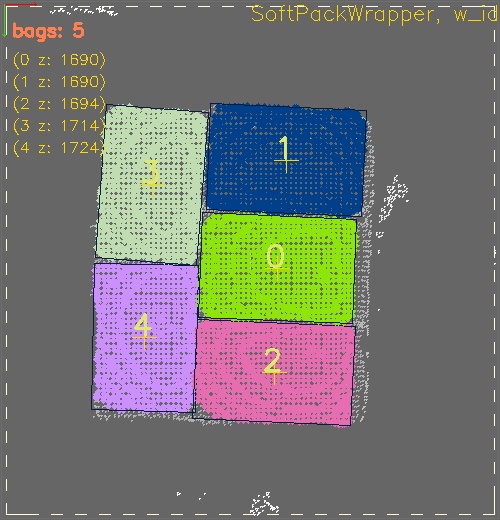
通过获取每个软包的位置信息,提供合理的抓取顺序规划。即使面对复杂的堆叠形态,系统也能确保每个软包被高效、安全地处理。
四点标定,简便高效
迈尔微视提供四点标定方法,用户可灵活选择标定点,系统自动计算相机与机械臂的转换矩阵,比传统的9点或64点标定更为便捷。
广泛适配与集成能力
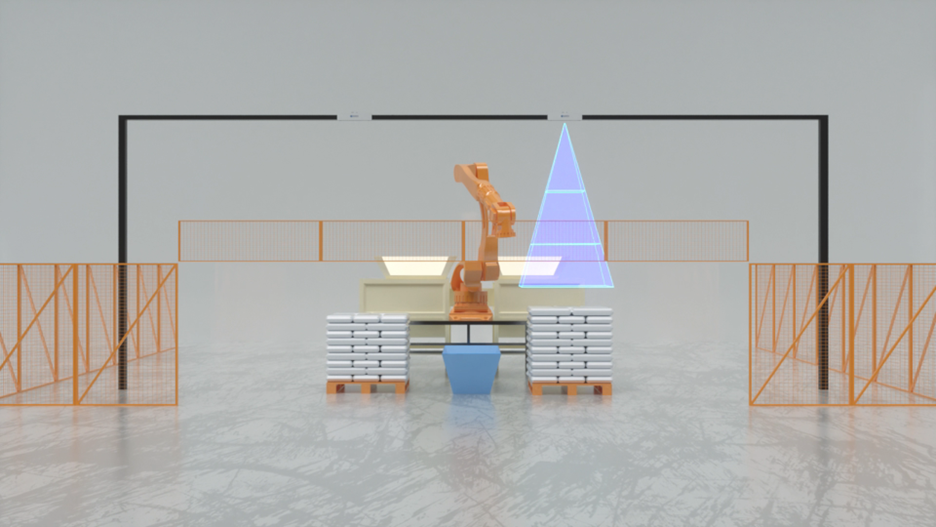
迈尔微视3D视觉软包拆垛系统已适配多家主流工业机器人品牌,如ABB、库卡、发那科、遨博、越疆等,支持TCP/IP通讯,实现快速无缝集成。凭借模块化设计,系统可以轻松集成到现有自动化生产线中,大幅减少升级自动化过程中的技术壁垒。
经济价值与应用前景
通过3D视觉和深度学习技术的深度融合,迈尔微视的软包拆垛系统能够实现实时的三维定位和精确抓取,极大提升了生产自动化水平。不仅帮助企业有效解决了招工难、劳动强度大等问题,还大幅降低了人力成本,提升了生产效率。更重要的是,该系统在处理软包堆垛的复杂场景下表现出色,无论是在高频次的拆垛作业中,还是在常规物流搬运场景中,都是提升企业自动化水平的理想选择。
相关资讯
更多- 落子南充,再启新程|三一电动叉车南充旗舰店盛大开业!赋能川东绿色物流新未来
- 码上报名 | 金秋十月,AiTEN 与您相约2026工博会
- 洞见未来 | 优旦科技发布《2026年两轮车换电电池资产管理技术蓝皮书》
- 卡友收藏!驻车锂电池10大高频问题,一篇讲透
- 关于VDA 5050,库卡在这条路上走得相当靠前(下篇)
- RS Hyper 十大优势系列拆解②|并发能力篇:减少等待、提升并发,拉高吞吐上限
- 跨越山海,双展并行|立镖机器人亮相巴西、香港国际物流盛会
- C5MI与Slamcore合作:无需固定基站也能实时定位叉车车队
- Agility发布Digit 5:载重提高至50磅,进一步瞄准仓库和制造场景
- ALVEST收购EasyMile并成立TLD Robotics:机场无人牵引车进入规模化阶段