窄路相逢谁先走?NDC 告诉您三种窄路相向行驶方案详解
转载 2026-10-26 09:42 科尔摩根 来源:科尔摩根
窄路相逢谁先走?
厂房里,一辆满载物料的AGV正沿着狭窄巷道前行,对面又开来一辆——路太窄,两车不可能同时通过。先放谁?怎么放?放错了会不会把整条线堵死?这是每个AGV项目现场都会遇到的真实难题:狭窄路段相向行驶。
今天这篇文章,在不变更AGV PLC程序前提下,仅借助Kollmorgen的调度系统软件:System manager/ System manager NG实现三种交通管理配置方案,把它一次讲清楚。
问题:窄路会车,难在哪?
所谓狭窄路段相向行驶,是指一条通道的宽度只允许一辆 AGV 通过,而两端都有车要进去。此时系统必须做到两件事:一是互斥,保证同一时刻窄路内只有一辆车,避免对撞;二是顺畅,放行的逻辑要公平高效,不能让后面的车无限等待,更不能让两头的车互相堵死、形成死锁。
NDC系统的思路,不是靠传感器临时刹车,而是在调度层面提前做好交通管理配置,把“谁能走、何时走”交给一套明确的规则。
先认识几个NDC交通管理关键词
在介绍方案之前,先认识几个会反复出现的名词:
TS(Tranport Structure的简称):System Application Designer软件中编写的调度程序,相当于PLC中的主程序及功能块。
Cluster(集群):把一段路径上的若干节点、路段编成一个整体进行交管控制。
Blocking(阻塞):是“拦住”车辆的手段,满足条件就禁止车辆进入指定区域。
Weight(权重):可理解为调度系统计算车辆通过路段需要的时间,值越大,车辆通行该路段的可能性越低,可在TS中通过相应指令加大或减小路段的weight值,达到让车辆等待或通行的功能。
SSIO :可作为系统的虚拟IO 信号,实现车辆进出检测、阻塞车辆等功能。
下面三种方案
就是这些要素的不同组合
方案一:交替通行
方案一的思路很直接:先数一数,再放行。如图1所示,调度系统通过TS14中的QClust命令对对应的窄路Cluster区域当前已进入的车辆数量进行检查,一旦判断“里面还有车”,就通过Layout地图中配置的Occupied Cluster以及 SSIO blocking 设置的阻塞,把另一端的车挡在门外;等里面的车完全通过、且计数满足后,才允许相向方向的车进入窄路。
这套方案配置简单、逻辑清晰、安全性高,很适合“一车一进”的单车道窄路,是三种方案里最稳妥的打底方案。
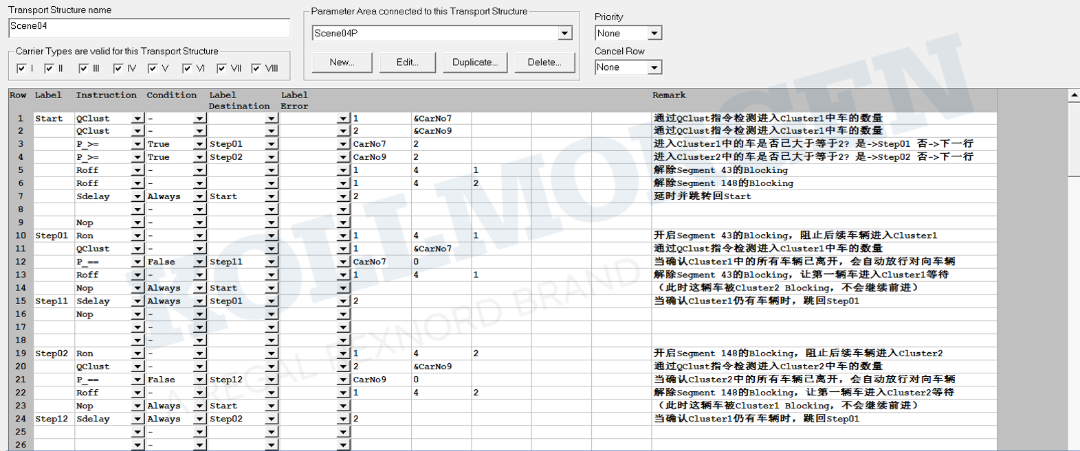
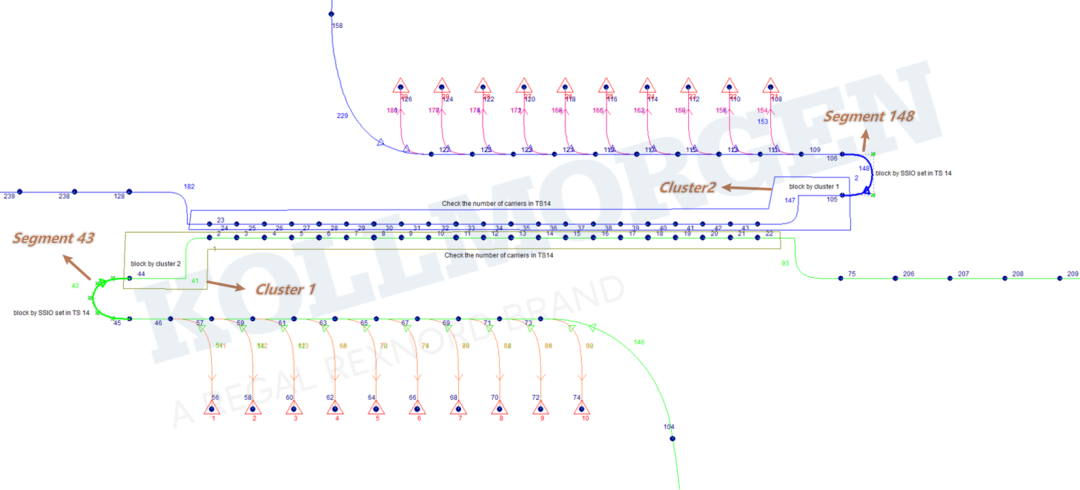
图1 方案一:交替通行配置示意
交替通行配置示意仿真视频
方案二:通道追加单个避让点
方案二在“限制数量”之外,多了一层“进站避让”。如图2所示,系统允许窄路区域双向进入多辆车;当有车辆进入无避让点的路段时,使有避让点路段中Segment 32自动增加Weight值,使车进入避让点等待,待对向车通行后,再通行。同时用 Cluster 2/3/4/5把路段两侧分成多级阻塞,逐级放行。
它的优势在于兼顾效率与秩序:既有数量上限兜底,又能让多辆车有序排队,适合车流量较大、愿意用排队换取吞吐的场合。
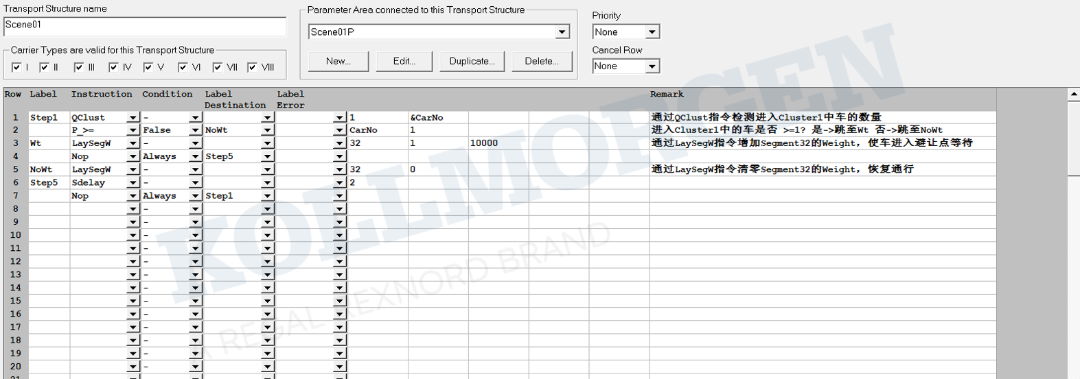
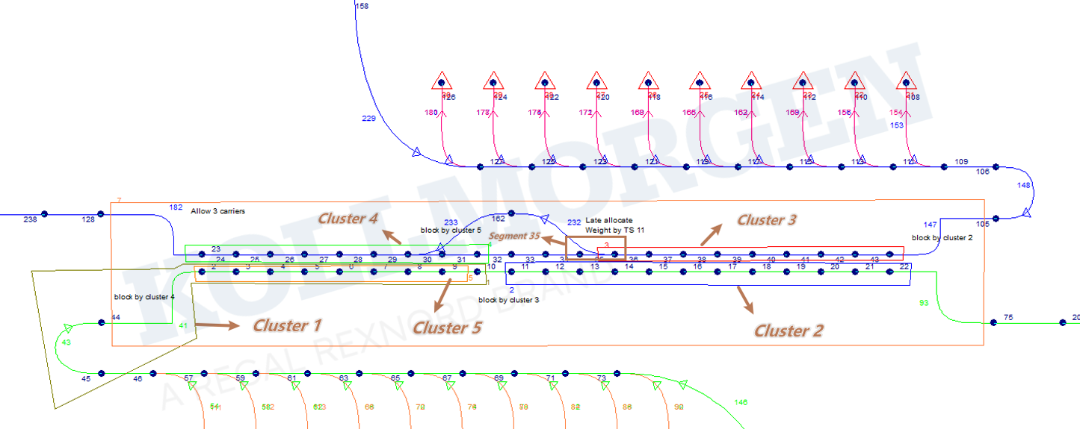
图2 方案二:通道追加单个避让点配置示意
通道追加单个避让点配置示意仿真视频
方案三:双向车道均设避让点
方案三把再方案二的基础上,在双向车道均追加了避让点。如图3所示,系统同样允许双向多辆车同时进入。但通过追加Cluster5/8,多加了一层避让点是否已有车辆等待的的判断,如已有,则清空wight值,放其通行,并检测其通行完成后,避让点的车再通行。同时用 Cluster 2/3/4/5把路段两侧分成多级阻塞,逐级放行。达到“靠近避让点的车,优先进入避让点,使对向车优先通行后再通行”的逻辑。
相当于把一条长窄路拆成几道“小关卡”,逐段管控、逐段放行,谁该停、谁该过一目了然。它更适合通道较长、需要在通道内部做精细管控的场景。
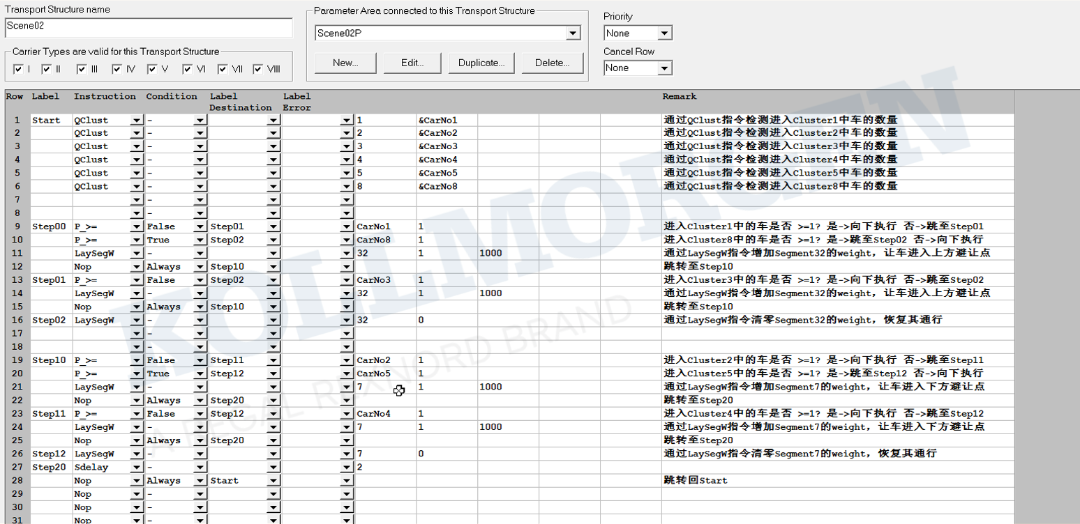
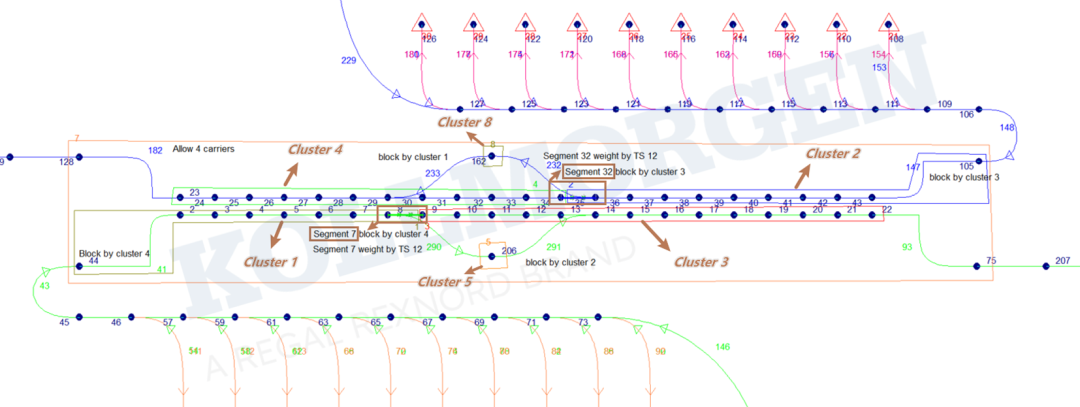
图3 方案三:双向车道均设避让点配置示意
双相车道均设避让点配置示意仿真视频
三种方案怎么选?
简单来说
追求稳妥、安全,选方案一
车流较多、想兼顾效率,选方案二
通道长、需要段级精细管控,选方案三
当然,实际项目往往不是只用一种——NDC 允许在同一张地图上组合使用,把不同路段的特性匹配到合适的方案。
* 视频中的车辆模型均使用系统默认模型,与System manager/ System manager NG调度系统中的碰撞检测功能无关。
点击文末“阅读原文”,欢迎垂询!
关于科尔摩根-自主移动解决方案
拥有五十余载历史的Kollmorgen–Autonomous Mobile Solutions,即科尔摩根-自主移动解决方案(科尔摩根AMS),通过对自动导引车辆(AGV)和移动机器人(AMR)制造商等合作伙伴的赋能,在各应用领域部署了数万辆先进的 AGV 和 AMR 车辆。
科尔摩根AMS的NDC解决方案是由车辆自动化组件、系统软件和设计与扫描工具组成。NDC 8平台包括用于管理车队和有效引导车辆的软件,以及用于导航和控制的硬件。
科尔摩根AMS的核心价值在于助力合作伙伴实现多项目标,包括同系统调度多种车型;具有较高的系统稳定性和强大的项目交付能力;可降低从前期项目实施到后期系统运维各方的实际总成本。