以物理AI重构驱控逻辑 大能电控携四大成套体系亮相CeMAT ASIA 2026
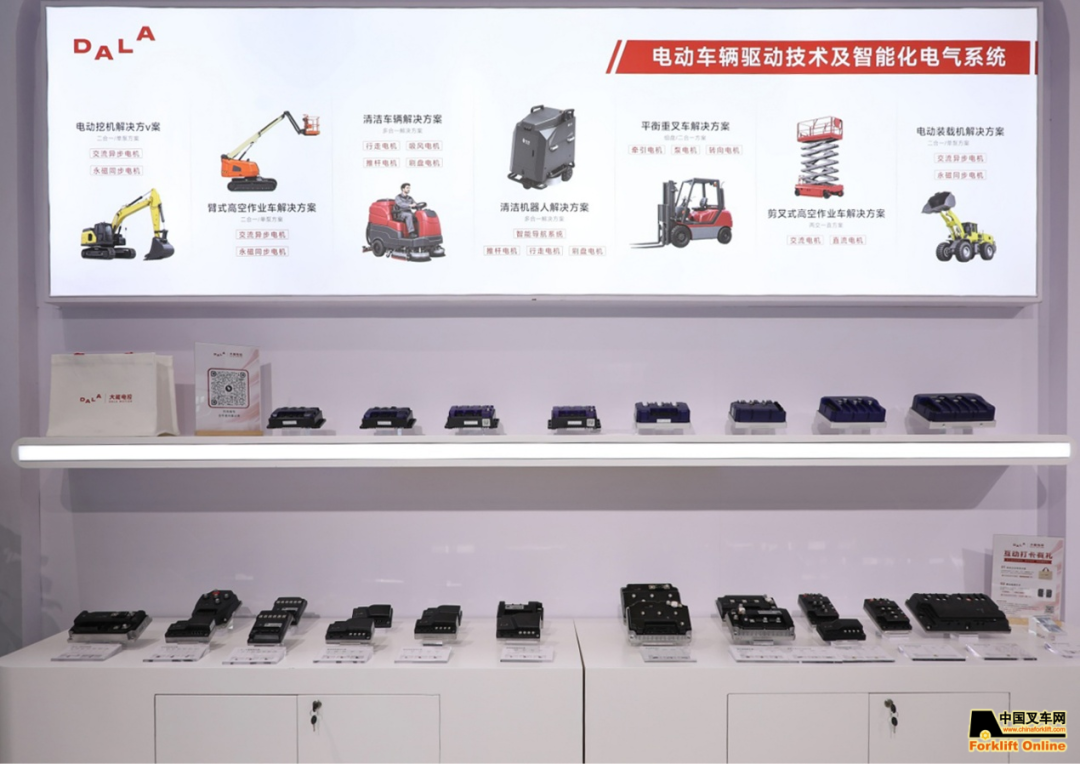
转载 2026-11-09 13:19 晴空 来源:中叉网中国叉车网(www.chinaforklift.com)上海报道 2026年11月,第26届亚洲国际物流技术与运输系统展览会(CeMAT ASIA 2026)在上海新国际博览中心举办。作为深耕低压电动化驱控领域的核心供应商,大能电控携四大成套电控驱控体系及全链条配套产品亮相W5馆展位,完整公开“物理AI嵌入运动控制环路”的技术布局,为物流搬运、高空作业、特种移动装备的智能化升级提供了可快速落地的通用控制底座。
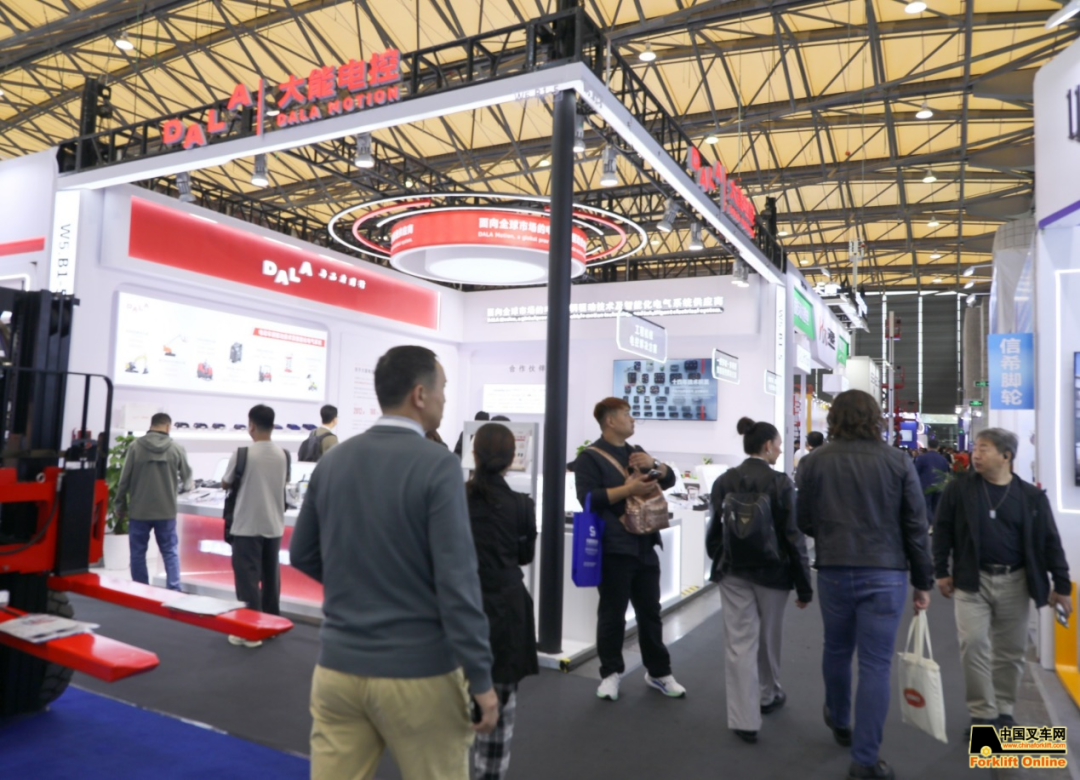
展会现场,大能电控营销副总经理毓禹喆接受中国叉车网采访时表示,本届展会大能没有停留在单一控制器硬件的展示,而是面向行业推出覆盖多品类场内移动装备的完整电控解决方案,核心目标是打破不同车型电控适配周期长、调试成本高、工况适配性不足的行业共性痛点。
本次展出的四大成套电控驱控体系,覆盖了当前备最核心的三大应用领域:
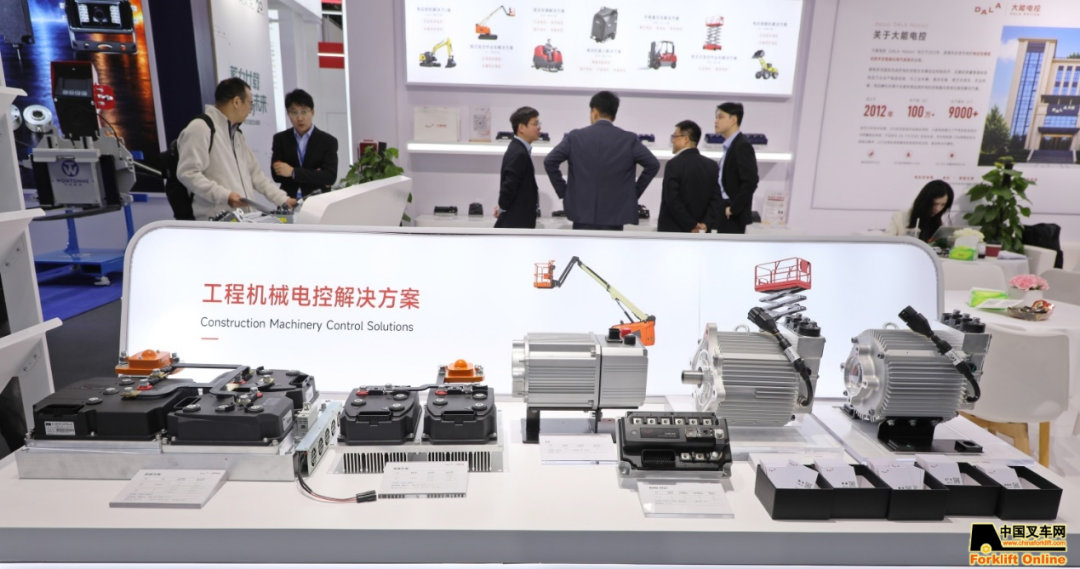
·工程机械电控方案:全面适配臂式、剪叉式高空作业平台,完整覆盖设备行走、升降及全流程作业控制需求,可根据不同作业场景灵活调整控制策略,兼顾作业效率与运行安全性。
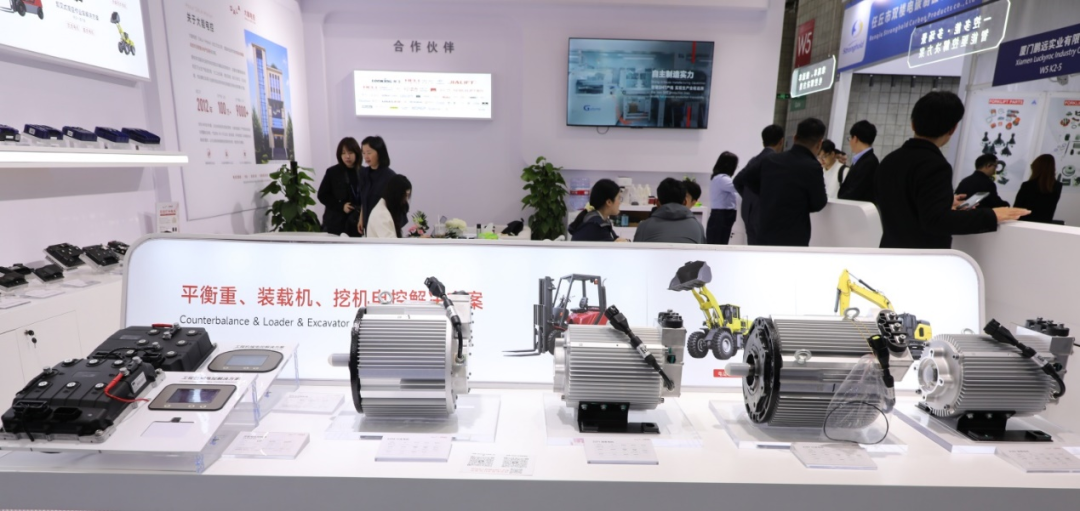
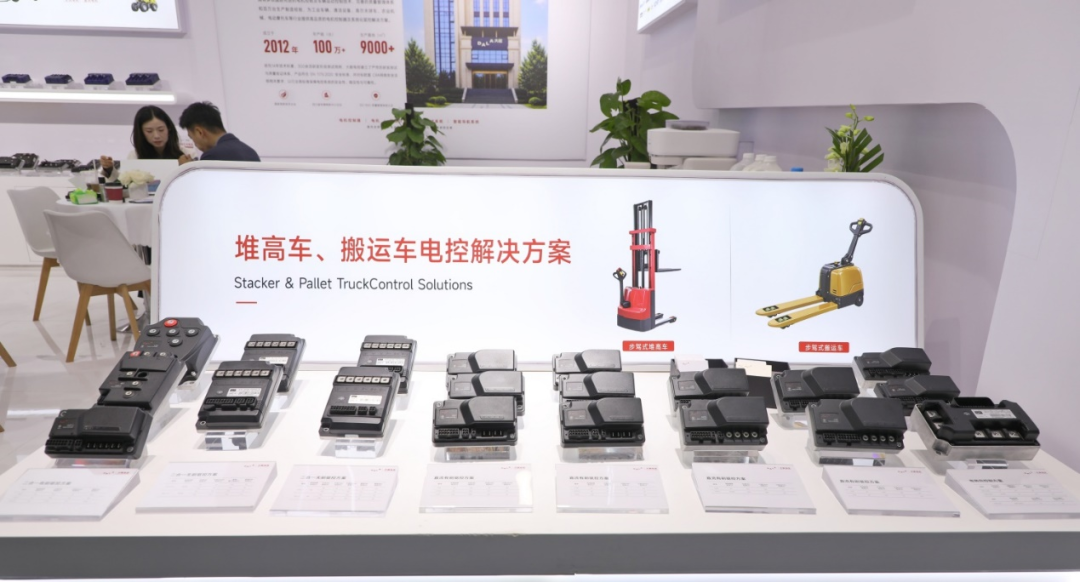
·仓储物流主力电控方案:面向步驾式堆高车、搬运车、平衡重叉车、装载机等主流物流设备,围绕高频搬运工况的驱动控制需求优化调校,大幅提升车辆操控流畅度与长时间作业稳定性。
·“一控多能”多场景智能驱控平台:针对AGV运输平台、各类清洁机器人、洗地机等多品类场内智能移动设备,提供高度灵活的通用驱控方案,一套硬件即可适配多类设备的运动控制需求。
·全链条配套工具体系:同步展出自研配套电机、仪表与专属诊断调试工具,形成从核心部件到调试服务的完整闭环,支持设备厂商实现电控系统的快速移植、现场调试与后续多车型迭代。
不同于行业内将物理AI等同于通用大模型的普遍认知,毓禹喆在访谈中明确提出,移动电控赛道的物理AI核心,是“懂力学、懂工况、懂负载”的内嵌式控制智能,而非外挂的交互类大模型。它的核心逻辑是让控制器不再仅作为被动执行指令的硬件,而是能够自主感知实际工况、动态学习运行数据、在线优化运动控制策略,从底层重构场内移动装备的控制逻辑。
据介绍,大能电控的物理AI技术布局共分为四层:第一层为感知融合电控,将工况状态、负载变化、温度波动、路面条件等多源信号直接接入运动控制环路,控制器可实时完成自适应调参,无需针对每台设备进行人工反复标定;第二层为数字孪生与迁移学习平台,通过统一的训练底座完成不同车型、不同工况的数据回流与模型训练,可大幅压缩新车型的电控适配周期,帮助设备厂商缩短新品研发上线时间;第三层为开放智能控制中台,将运动控制逻辑、安全防护策略、AI推理能力全部封装为可调用的标准化服务,为后续对接具身移动平台、自主运行物流机器人预留完整扩展空间;第四层则面向全生命周期的设备运维优化,通过持续的数据迭代让电控系统越用越适配实际工况,长期保持稳定高效的运行状态。
中叉网认为,当前场内移动装备的电动化普及已进入深水区,单纯的硬件性能升级已经很难满足复杂多变的一线作业需求。大能电控本次提出的物理AI驱控思路,跳出了“堆硬件参数、拼算力规模”的同质化竞争路径,转而聚焦实际工况下的长期运行稳定性与落地效率,为叉车、高空作业车、智能移动机器人等多品类设备厂商提供了一套可复用的低压电动化控制底座。未来随着这套方案的大规模落地,将从上游核心部件层面,推动整个物流装备行业的智能化升级进入更务实的新阶段。
相关资讯
更多- 蚂蚁机器人闪耀 CeMAT ASIA 2026:一展三台,人气高涨!
- 下一站,广州!CeMAT系列展—LET广州国际物流装备展接力来袭
- 万达轴承的CeMAT展台:三类产品,一条越走越深的能力复用线
- 以物理AI重构驱控逻辑 大能电控携四大成套体系亮相CeMAT ASIA 2026
- SUPMAST萨同学AGV亮相厦门粮油展 提升粮油仓储物流搬运效率
- CeMAT ASIA 2026圆满收官!爱普拉以硬核智能充电解决方案 ,链接全球智慧物流新动能
- 收官留彩,聚力新程|合肥搬易通(MiMA 米玛)CeMAT ASIA 2026 展会精彩回顾!
- CeMAT收官:磅旗RaaS模式,让机器人进厂轻装启动、持续运营
- 双展同启|新品亮相VIMF越南工业展&CeMAT上海物流展,华睿科技赋能工业自动化
- 合力开放部件配套能力,助推行业配套水平提升