干货丨AGV激光雷达SLAM定位导航技术
转载 2018-05-21 10:58 镭神 来源:镭神
AGV想要自主行走主要是解决“在哪里?”“要去哪?””怎么去?“这三个问题“。“在哪里?”是定位的问题,“要去哪?”是路径规划的问题,”怎么去?“是导航的问题,解决了这三个问题也就基本上解决了agv自由行走的问题。
定位和导航一般是相辅相成,传统的定位导航方式(电磁导航、磁条导航)的优缺点如下方图表所示,这些方案的优点和局限性都很明显。稍微灵活点的导航定位方案运用二维码、反光板等,人工预设一些特征来定位,比较典型的例子是Amazon的Kiva。
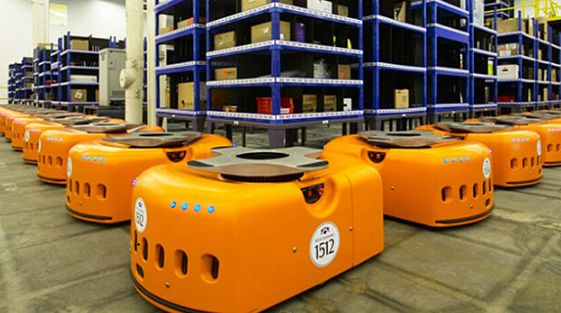
Amazon的Kiva
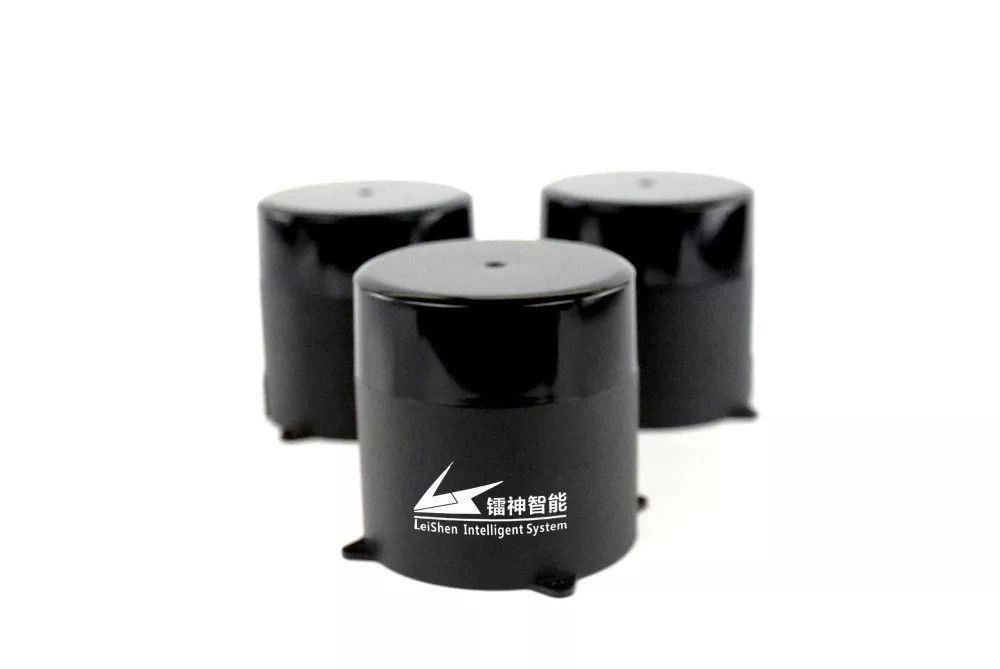
WXX0XAGV防撞激光雷达
WXX0X是一系列用于室内设备防撞及智能区域检测的产品,此系列产品非常适用于AGV、RGV、机器人等。此系列产品可以通过4个开关量输入信号组合选取15组区域组(FieldSet)中的任一个作为当前工作区域组,适应复杂多变的应用环境,还可以输出点云数据。
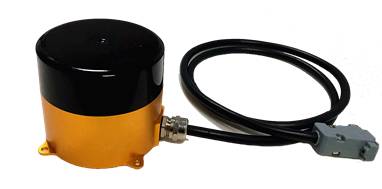
■镭神激光雷达+SLAM算法可实现的五大功能
激光雷达为主传感器的SLAM地图构建
激光雷达可以在探测范围内进行360°二维或三维扫描,产生数据信息。SLAM可根据激光雷达提供的数据信息构建周边环境地图并计算自身所在的位置。激光雷达比其他传感器的优势在于能更高精度的测出障碍点的角度和距离,方便定位导航和地图构建。
依据地图和场景应用模式下的路径规划学习
AGV小车在已建好的地图中行驶,边行驶边记忆,学习新的路径,存储已学习的路径,在相同场景下,智能选出最佳路径完成工作任务。
根据既定学习路径及工作模式命令进行自由路线巡航
根据需要完成的工作,自由切换最佳路径。
视频均为镭神智能激光雷达+SLAM算法集成在工厂的AGV小车上
利用防撞激光雷达实现运动过程中的智能多级避障保护
在自由路线巡航过程中,激光雷达会持续对周围环境进行扫描。当发现动态的物体或未知障碍时,局部规划器根据这些扫描到的局部信息,确定短期內的运动。当避障行为的优先级高于沿原路径前进时,局部规划器就能够通过竞争获得执行系统的控制权,使得AGV按照局部规划结果运动。完成对当前障碍物的躲避行为后,全局规划器再次取得执行系统的控制权,使得AGV重新回到全局规划路径上,继续按着已学习的路径运动。可根据需要设置预警区,减速区与停止行驶区,达到智能多级避障的目的。
驱动轮和AGV车体不同轴下保持稳定运动控制技术
由于底盘运动与AGV车身位姿非同步,故需要在底盘与车身连接轴外加编码器,以用来同步两者运动调节。
相关资讯
更多- 树根科技亮相南通船舶海工产业展 AI赋能航海新时代
- 口碑 + | 3PL巨头UPS全球复购超10次!极智嘉携手UPS打造亚太最大物流中心!
- 端侧算法 + 3D 视觉:精准库位感知方案,实现高效调度
- 蓄力廿载,启航未来|荷贝克武汉20周年庆典于长江之上圆满举行
- 吴小倩当选长江商学院深圳校友女企业家俱乐部主席,共筑女性企业家成长平台
- 展会直击 I 合肥搬易通(MiMA 米玛)实力亮相 CMES 华机展・天津国际机床展,解锁窄通道仓储新方案!
- 东华链条集团泰国工厂隆重举行开业暨正式投产仪式
- 冷链仓储的“空间革命” | 林德S-MATIC cube四向车立体库
- 稳石Swarm Brain AI超脑 , 打破数字AI局限,重构仓储工业级AI五大核心能力
- 思想碰撞,智启物流|首届 AGILOX 技术讲坛邀您参会